双十一的无人配送车是怎么"看路"的?
零点刚付完尾款的你,或许正一遍遍刷着物流信息盼快递上门。在一些已经开展无人配送的城市,配送车装好包裹后,可以沿获准的路线,把货物从网点运到驿站。沿途,它们需要识别交通信号,避让行人和其他车辆,并应对道路上的各种变化。
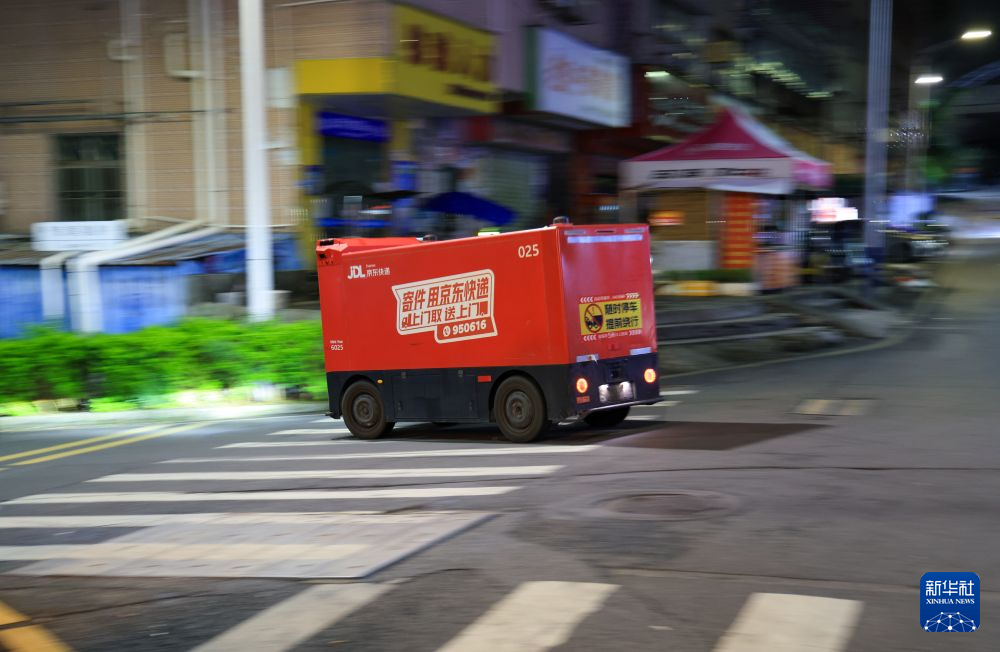
无人配送车行驶在深圳市坪山区的道路上
图片来源:新华网
没人坐在车里掌控方向盘,这些小车是怎么把一段充满变数的路走明白的?
双十一的路,比你想的更“考眼力”
很多人觉得无人配送跑的都是慢路,肯定比高速自动驾驶简单,事实恰恰相反:末端配送的“最后三公里”,是路况最杂、变数最多的场景之一。
从网点到驿站的路,常要钻进老旧小区的窄巷,绕开路侧临时停靠的卸货货车,提防突然从巷口窜出的电动车和追跑的小孩,日常状态就足够琐碎。到了双十一,包裹转运频次陡增,车流人流叠加,路面的复杂程度再上一个台阶。
更考验感知能力的是时间。有平台数据显示,双十一物流旺季里,超过30%的无人车配送订单发生在深夜。夜间道路照明不均匀,路口暗处和亮处反差极大,摄像头的画面质量会大打折扣;要是碰上下雨天,路面积水的反光、镜头上的水渍雨珠,都会进一步干扰视觉判断。
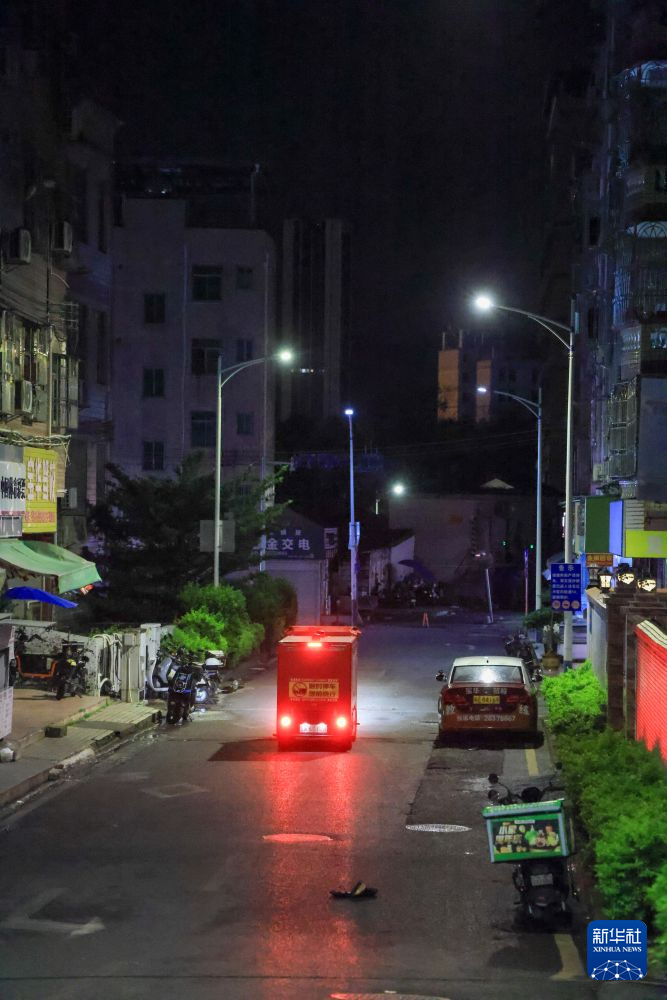
夜间湿滑路面,无人配送车照常执行配送
图片来源:新华网
这意味着,无人车的“看路”从来不是拍一张白天的清晰路线照片就行,而是要在各种不完美的真实条件下持续稳定工作。双十一的高频运营,相当于把这些苛刻条件拉满了强度。
不止一双“眼睛”:各有本事
没人开车,那车靠什么“看”?答案是一套由多种传感器组成的“复合感官”。许多无人配送车会组合使用摄像头、激光雷达和毫米波雷达。不同车型的配置各不相同,关键在于这些设备怎样配合,以及整套系统能否应对获准运行道路上的各种情况。
摄像头就像人的眼睛,最擅长“认东西”。车道线往哪边拐、前方是红灯还是绿灯、前面的物体是行人还是邮筒,这些判断都离不开摄像头采集的图像信息。
但它的弱点也和人眼很像:怕黑、怕强光、怕雨雾。夜里光线不足、对向车灯直射晃眼、大雾天能见度下降,画面质量都会直接打折。
激光雷达相当于“精准测距仪”,通过发射激光、接收反射信号来测量距离,帮助车辆判断周围物体的位置和形状。但低矮的障碍物、很细的枝条,或者被其他物体挡住的目标,仍可能难以发现。
大雨、浓雾、扬尘天气里,空气中的水珠和尘埃会散射激光,干扰回波信号,探测距离和精度都会受影响。
毫米波雷达则是“耐造的实力派”,穿透力强,不受光线影响。毫米波雷达不依赖可见光,擅长测量物体的距离和相对速度,在黑夜、轻雾等条件下也能发挥作用。它也能发现静止物体,不过,对一些体积小、反射信号弱的障碍物,以及物体的具体轮廓和类别,判断能力仍有局限。
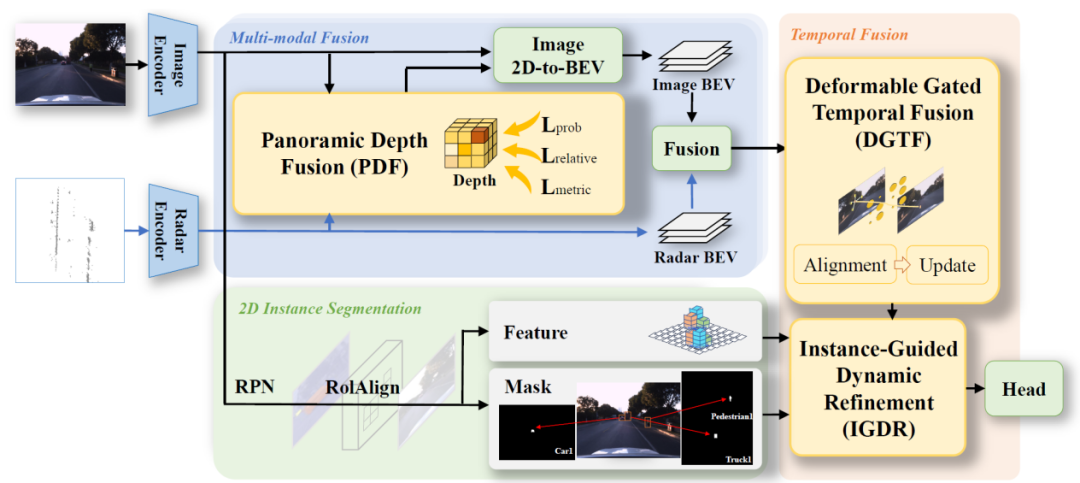
多模态传感器融合感知系统架构示意图
图片来源:北京大学科学研究部
所以行业里从来不是选一个“最强传感器”单打独斗,而是让几种传感器协同工作、互为备份。
摄像头擅长提供颜色、纹理等信息,帮助识别交通灯、车道线和不同物体;激光雷达擅长测量距离、描绘周围物体的三维形状;毫米波雷达则能提供距离和速度信息,在部分不利天气下补充感知。几种传感器各有所长,通过协同工作,帮助车辆更全面地判断周围情况。
“大脑”升级,一步到位
看见之后往哪走、加减速还是绕行,考验的是无人车的“大脑”——决策规划系统。
过去行业的主流做法,像一条分工明确的流水线:先由感知模块识别出前方的物体是什么,再由预测模块推断这些物体接下来会怎么动,接着规划模块算出一条安全的行驶路线,最后控制模块执行转向、刹车和加速。
一些自动驾驶方案开始采用“端到端”的思路,让模型学习把传感器采集的信息,与车辆接下来怎样行驶联系起来。例如,模型根据周围道路和交通参与者的情况,给出接下来一段时间的行驶路线和速度,再由控制系统执行。
不同方案的结构并不相同,有的仍保留明确的中间步骤。有些方案还会设置额外的安全检查,对模型提出的路线和速度进行核验;发现风险时,限制车辆动作,必要时减速或停车。
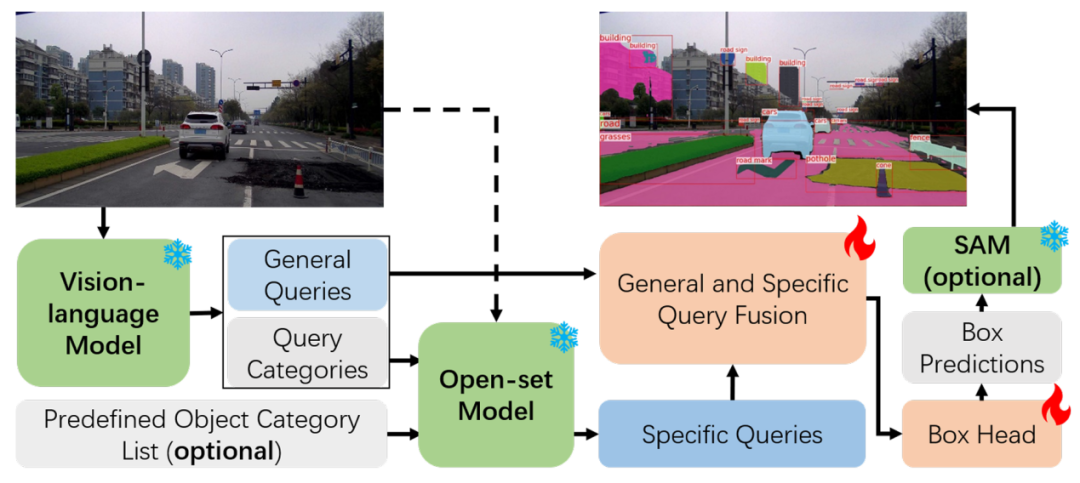
全链路端到端自动驾驶系统工作原理,
端到端自动驾驶系统涵盖了
“感知-预测-决策-规划-控制”等全链路环节。
图片来源:清华新闻网
这种方法希望让车辆更好地结合周围情况安排动作,在一些场景下改善加减速和绕行的连贯性。但它是否反应更快、行驶更稳,仍要看具体设计和实际测试,不能仅凭“端到端”这个名称判断。
端到端模型也会判断失误。当多个处理环节联系得更紧密时,有些错误的原因反而更难单独查清,因此仍需要充分测试,并设置相应的安全措施。
车外还有 “兜底人”
双十一的无人配送车能安稳跑在路上,光靠车上的传感器和算法还不够,车外还有一套完整的监控与接管机制,托住系统能力的边界。无人配送车的运营通常还配有远程监控和人员支持。不同地区、不同运营阶段,对人员配置和一人监控多车的要求有所不同,运营方需要遵守当地规定。
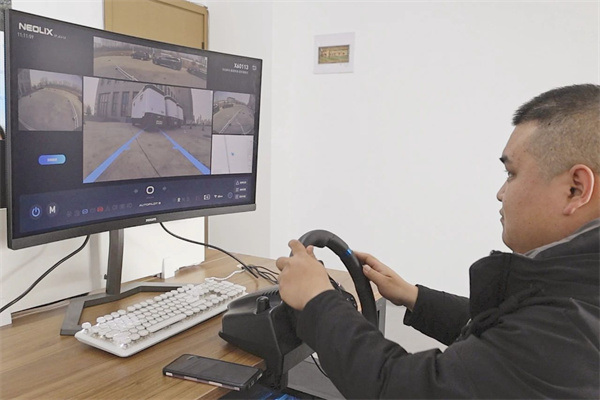
远程安全员通过操控台实时接管无人车辆
图片来源:河北省交通运输厅
无人配送车面临的风险,既可能来自设备故障,也可能来自能力不足。即使摄像头、雷达和计算机都在正常工作,车辆仍可能因为遮挡、误判,或难以理解复杂路况而作出不合适的反应。
遇到施工改道、难以判断的现场指挥,或其他超出处理能力的情况,车辆应先根据风险减速,必要时停车,再请求远程人员协助。远程人员可以帮助确认路线,也可以在具备条件时接管车辆。通信存在延迟或中断的可能,因此车辆还需要具备自身的风险处置能力。
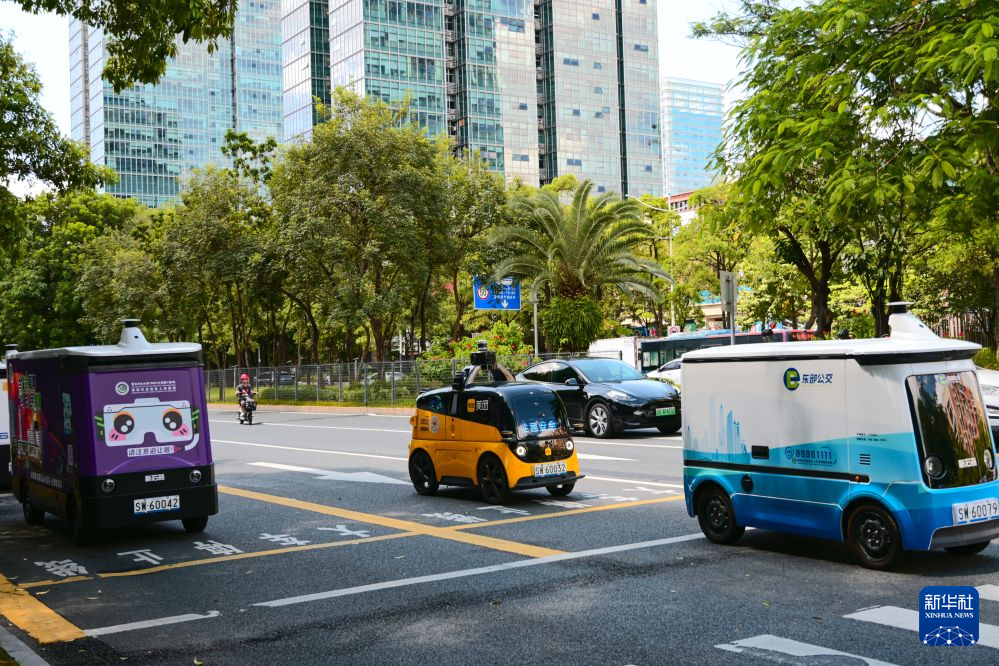
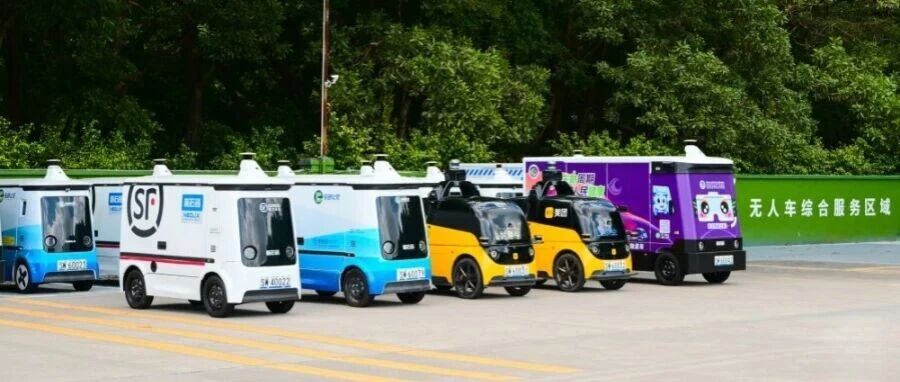
来自不同物流配送公司的功能型无人车
在深圳市龙岗区黄阁路上进行行驶测试
图片来源:新华网
回到最初的问题:没有方向盘的无人配送车,双十一到底靠什么“看路”?
没有驾驶员坐在车里,无人配送车靠的是一整套协同工作的系统:传感器持续观察周围,车上的计算系统判断接下来怎样行驶,控制系统执行转向、加速和制动。遇到难以处理的情况,车辆需要根据风险减速,必要时停车,并请求远程人员协助。
这些小车已经能够在一些规定的道路和条件下完成配送任务。它们的本领,既体现在能走过多少路,也体现在遇到困难时,能否及时作出稳妥的应对。
参考链接:
1.https://www.news.cn/photo/20260819/11d295968f244151b7d25b2d434adeac/c.html?page=12
2.https://jtt.hebei.gov.cn/jtyst/jtzx/sjdt/101744778602125.html
3.https://www.research.pku.edu.cn/bdkyjz/6e817fb29a5440d0bc29327a9f37af48.htm
4.https://www.tsinghua.edu.cn/info/1175/110869.htm
作者:蝌蚪君
审核:刘颖 李培元 张超 杨柳
审核专家:兰名荥 北京邮电大学数字媒体与设计艺术学院副教授,信息通信全国科普教育基地副主任