


把重复实验交给机器:当AI成为科学家的“新搭档”
不知不觉,深夜的实验楼里仍亮着灯。
一台机械臂从样品架取出小瓶,移液、混合、加热,再把产物送进仪器检测。电脑读完数据后,没有停下来等第二天开会,而是自动调整下一轮配方。
天亮时,实验记录里已经多了上百组结果,等待实验人员前来确认和输入下一步指令。
这听起来有点不可思议,似乎是机器人在独立承担科研任务,但实际上,这是一种正在发展的“自动化实验室”。
当人工智能成为科学家的“新同事”,它们不仅不知疲倦,还能边干边学。不过,这位“卷王”同事真的完美无缺吗?人类科学家又该如何与它打好配合?今天,我们就来聊聊这位实验室里的“新同事”。
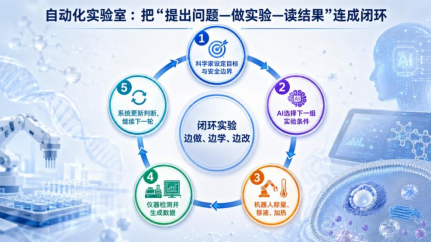
简单来说,自动化实验室就是把人工智能、机器人、分析仪器和实验数据连接成一个闭环:
实验人员先提出目标,例如寻找更稳定的电池材料,或筛选更有效的药物配方;经过大数据训练后的AI根据已有知识和上一轮结果,挑选值得尝试的条件;机器人按要求称量、移液、反应和检测;仪器把数据送回系统,算法再决定下一步。
这个过程不断循环,像极了一位会边做边改进方案的实验同事。
图片来源:AI生成
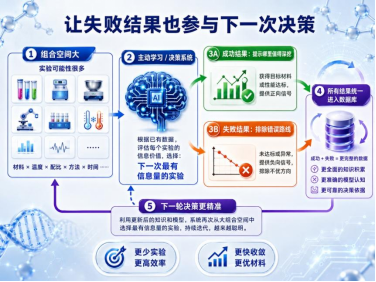
传统实验常常要面对庞大的组合空间。假设一种材料有十种原料、五档温度和多种配比,全部排列起来,实验数量必然会庞大无比,在有限的摸索时间内,实验人员的科研压力可想而知。
如果有AI帮助我们做实验,意义并不是把所有可能性都做一遍,而是根据已有结果选择下一次最有信息量的实验。
这种方法常被称为主动学习,即成功结果告诉系统哪里值得深挖,失败结果也能帮助它排除错误路线,失败的结果可变成下一轮决策的依据,而不是白白搁置和浪费掉。
已有研究展示了这种科研模式的潜力,例如一篇在2023年刊登于Nature的论文报道,Szymanski等人把计算数据库、文献知识、机器学习、机械臂、加热设备和X射线衍射分析连在一起,在17天连续运行中完成了57个目标材料的尝试,其中36种被成功合成。
另一类系统则使用移动机器人在实验室里穿行,操作核磁、色谱等现有仪器。该案例足以说明,自动化实验室不仅会动手做实验,还能读取结果、修正判断并继续行动。
图片来源:AI生成
机器人新同事的优点很明显,它不怕重复,不仅能够严格执行相同的步骤,连续工作,减少等待时间,还能自动保存温度、用量、时间和仪器结果,让实验更容易追溯。
在高温、有毒、易爆或需要隔离的危险环境中,还能减少实验人员受伤的风险,尤其是实验室安全被人们无比重视的今天,这无疑是给我们吃了一颗定心丸。此外,对药物筛选、催化剂优化、电池材料和晶体制备等需要大量重复试验的领域,机器人的这种优势更有价值。
然而,实验室自动化远不是给机械臂装上AI就万事大吉。例如,粉末会结块,液体会起泡,针头会堵塞,仪器的基线会漂移,样品标签也可能被读错。
一个小错误如果没有被发现,那么就有可能在闭环中的每一个环节被连续放大(误差放大)。更重要的是,机器人根据赋予的算法只会在给定目标里寻找答案,却不负责判断目标是否真正重要、实验是否安全、结果是否具有科学意义。
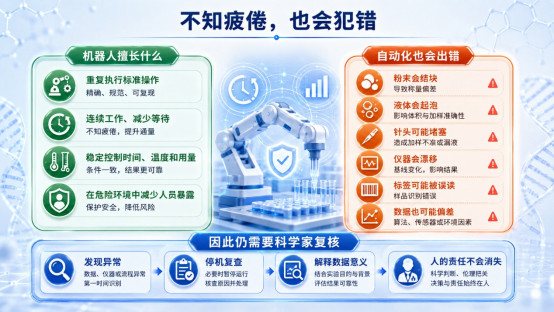
图片来源:AI生成
“人类提方向、系统跑实验”并不是把科研任务全部交给机器人,人们就可以安心等结果,而是需要重新分工,构建人与AI相互配合的新型工作关系。
实验者需要提出问题,设定安全边界,识别异常现象,解释数据背后的机理,并决定何时该相信机器、何时必须停下来复查。机器人则适合承担重复、精细和可标准化的工作,两者之间还需要统一的数据格式、可靠的设备接口和清楚的责任记录。
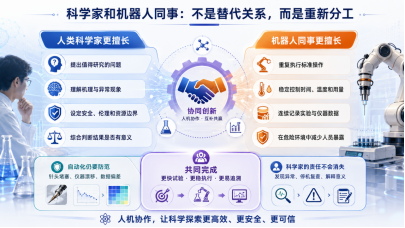
图片来源:AI生成
未来的实验室也许不会像无人车那样完全“无人”,更可能像一支配合默契的团队:人们秉持对科研的热爱、好奇心、判断力和创造性,AI负责在复杂选择中导航,机器人负责把方案稳定地做出来。
有了机器人同事之后,节省下来的不只是时间,更是把注意力重新放回“为什么做这个实验”、“结果意味着什么”以及“有什么现实应用”上。也许,这是在信息时代,AI赋予我们新的使命吧。
参考文献
[1]Szymanski, N. J.; Rendy, B.; Fei, Y.; Kumar, R. E.; He, T.; Milsted, D.; McDermott, M. J.; Gallant, M.; Cubuk, E. D.; Merchant, A. An Autonomous Laboratory for the Accelerated Synthesis of Novel Materials. NATURE 2023, 624 (7990), 86–91. https://doi.org/10.1038/s41586-023-06734-w.
[2]Dai, T.; Vijayakrishnan, S.; Szczypiński, F. T.; Ayme, J.-F.; Simaei, E.; Fellowes, T.; Clowes, R.; Kotopanov, L.; Shields, C. E.; Zhou, Z. Autonomous Mobile Robots for Exploratory Synthetic Chemistry. NATURE 2024, 635 (8040), 890–897. https://doi.org/10.1038/s41586-024-08173-7.
[3]Kusne, A. G.; Yu, H.; Wu, C.; Zhang, H.; Hattrick-Simpers, J.; DeCost, B.; Sarker, S.; Oses, C.; Toher, C.; Curtarolo, S. On-the-Fly Closed-Loop Materials Discovery via Bayesian Active Learning. Nature Communications 2020, 11 (1). https://doi.org/10.1038/s41467-020-19597-w.
作者:周法戎 中国科学院过程工程研究所 博士研究生
审核:刘颖 李培元 张超 杨柳
审核专家:张凤娇 中国科学院大学 化学科学学院 教授 博士生导师