























宇树G1拿起手术刀,离给人做手术还有多远?
会跳舞的人形机器人,真的拿起了手术器械。2026年7月8日,《自然》发表了一项研究:美国加州大学圣地亚哥分校等机构的团队,使用宇树G1人形机器人,在医生遥控下完成了两例活体猪的腹腔镜胆囊切除术[1]。
值得关注的是,研究者尝试让通用人形机器人使用外科器械,参与完整手术流程。但这还不是机器人自主给人做手术,也不能说明G1已经能进入医院替代成熟的手术设备。要理解这项进展,先得看清医生与机器人怎样分工。
一、这次手术,究竟由谁来操作?
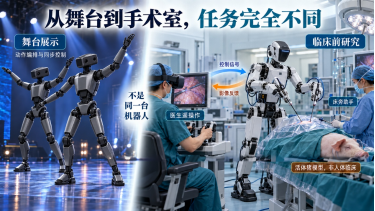
实验中,医生通过立体影像观察手术部位,再用主控制器操纵机器人的动作。切哪里、怎样分离组织、遇到异常如何处理,仍由医生判断。机器人负责把控制指令转成器械运动,而不是自己诊断、自己决定手术步骤。
图片由AI生成
手术台旁还有助手,承担扶镜、牵拉、清洁和调整器械等工作。第二台G1也曾在第一例手术的部分环节参与协助,但大多数床旁协助仍由人完成。因此,把这次实验概括成“两台机器人全程独立手术”,会造成误解[1]。
论文报告的两例控制台有效操作时间,分别约为56分钟和32分钟,不能直接当成包含全部准备和中断过程的手术总时长[1]。只有两例实验,也不足以比较长期并发症,或证明这套系统优于已有手术机器人。它首先说明的是:这种技术路线具有初步可行性。
二、拿稳器械之后,还要控制好什么?
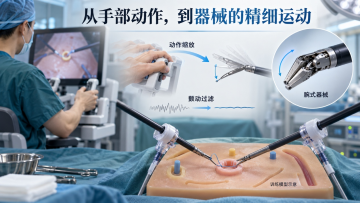
跳舞和做手术对动作的要求不同。腹腔镜器械要通过较小的切口进入体内,机器人既要控制器械末端,也要避免器械在切口处产生不合适的横向拉扯。即使手臂能准确到达某个位置,也不等于整段器械运动就一定安全。
研究者为此设计了器械连接结构、动作映射和切口支点约束等方法[1]。简单说,就是让医生手上的操作,按设定关系转成机器人的动作,同时让器械围绕切口附近的合适位置运动。这需要机械结构、软件和手术操作共同配合。
图片由AI生成
成熟的专用手术系统已经积累了许多相关技术。以达芬奇系统为例,医生可以通过放大的立体画面观察,用控制器操纵器械;动作缩放和颤动过滤等功能,有助于完成精细操作[2][3]。这些是特定系统的设计,不能因为G1也拿起了手术器械,就默认它具备完全相同的能力。
对于患者,真正重要的也不是机器人外形是否像人,而是手术是否适合自己、医生是否熟练,以及可能获得什么收益。设备越新,并不自动代表效果越好。不同系统之间的比较,需要放在相同的手术和评价条件下进行。
三、通用机器人有哪些潜力和短板?
医院的空间和许多工具原本就是为人设计的。人形机器人如果能适应现有环境,使用常见器械,未来可能减少部分专门改造,也有机会承担不同任务。这也是研究者关注通用平台的原因之一。但“能做很多种事”的潜力,还需要逐项验证,不能直接当成已经实现的功能。
这次研究也暴露了不少问题。手臂的活动范围和力量有限,机器人可能需要重新摆位;器械位置需要校准,还存在延迟和部件过热等工程挑战[1]。手术对象的呼吸会带来运动,原先确定的切口支点可能随之变化,必要时就要暂停并重新调整。
无菌处理和故障处置同样重要。哪些部件需要消毒或隔离?长时间运行后是否稳定?一旦断电、失去连接或动作异常,怎样停机和接管?这些都属于手术系统的一部分,不能只靠一次动物实验成功来回答。
因此,也不宜拿一台G1的裸机价格,直接与整套专用手术系统比较。器械、影像、控制装置、消毒方案、培训和维护,都有成本。是否更经济,要看完整系统在实际使用中的总花费,而不只是采购一个机器人要多少钱。
四、远程手术已有进展,但不是同一回事
人们还容易把“人形机器人手术”与“远程手术”混在一起。前者关注使用什么平台,后者关注医生与患者相隔一定距离时如何操作。远程手术可以使用专用系统,并不需要机器人长成人的样子,也不等于AI自主手术。
2026年《英国医学杂志》发表了一项中国多中心研究,涉及五家医院、72名患者,远程距离约1000至2800公里,手术类型包括前列腺和肾脏相关手术。研究在预先设定的手术成功指标上达到了非劣效标准,也就是没有差到超过事先规定的幅度[4]。这项结果来自专用系统,不能算作G1已经通过临床验证。
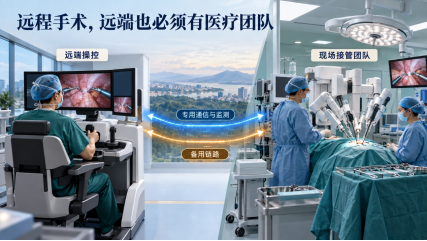
图片由AI生成
远程操作还需要稳定的通信、备用方案和现场团队。网络数据往返所花的时间,与医生动作到画面反馈的全部延迟,不是同一个数字。即使网络指标很好,也要把设备、图像处理和控制环节一起考虑,发生故障时更必须能及时处置。
五、离给人做手术,还要走哪些步骤?
从动物实验走向临床,需要逐步积累证据。相关的机器人手术评估框架强调,应从临床前研究、早期应用,逐步开展比较研究和长期观察,同时考虑培训、维护、知情同意及应急处置[5]。不能跳过中间的验证,仅凭演示就承诺何时能够普及。
评价指标也不能只有“做完了没有”。还要看并发症、恢复情况、团队工作量和总体费用,并确认不同患者能否真正受益。更大的样本和适当的比较,可以帮助分清效果来自设备改进,还是操作者经验等其他因素。
自主手术研究也在推进,例如在受控条件下完成肠道吻合等特定操作[6]。但自主完成一个步骤,与独立应对整台手术中的复杂变化,仍有很大区别。G1这次实验展示了新的可能;要成为临床上可靠的工具,还需要持续、严格的验证。
参考文献
[1]Liang, Z.; Thareja, N.; Zhang, P.; et al. In Vivo Feasibility Study of Humanoid Robots in Surgery. Nature 2026, 657, 236-244. https://doi.org/10.1038/s41586-026-10796-x.
[2]Gu, L.; Yin, C.; Jia, T.; He, K.; Ma, X.; Zhang, X. Robotic Surgery in China. The Innovation 2023, 4 (5), 100499. https://doi.org/10.1016/j.xinn.2023.100499.
[3]Lanfranco, A. R.; Castellanos, A. E.; Desai, J. P.; Meyers, W. C. Robotic Surgery: A Current Perspective. Annals of Surgery 2004, 239 (1), 14-21. https://doi.org/10.1097/01.SLA.0000103020.19595.7D.
[4]Wang, Y.; Xia, D.; Xu, W.; et al. Reliability of Urological Telesurgery Compared with Local Surgery: Multicentre Randomised Controlled Trial. BMJ 2026, 392, e083588. https://doi.org/10.1136/bmj-2024-083588.
[5]Marcus, H. J.; Ramirez, P. T.; Khan, D. Z.; et al. The IDEAL Framework for Surgical Robotics: Development, Comparative Evaluation and Long-Term Monitoring. Nature Medicine 2024, 30, 61-75. https://doi.org/10.1038/s41591-023-02732-7.
[6]Saeidi, H.; Opfermann, J. D.; Kam, M.; et al. Autonomous Robotic Laparoscopic Surgery for Intestinal Anastomosis. Science Robotics 2022, 7 (62), eabj2908. https://doi.org/10.1126/scirobotics.abj2908.
作者:周法戎,中国科学院过程工程研究所,博士研究生
审核:刘颖 李培元 张超 杨柳
审核老师:刘伟,北京邮电大学自动化学院教授 人机交互与认知实验室主任