























机器人开始“有感觉”了:电子皮肤带来了什么?
让机械手拿起一枚鸡蛋,看起来只是合拢手指,实际却要回答好几个问题:有没有碰到?夹得够不够稳?鸡蛋是否正在滑动?摄像头能帮助确定位置,但接触之后的情况,还需要更多信息。电子皮肤研究,就是在给机器人补充这类触觉信息。
一、机械手怎样知道自己抓稳了?
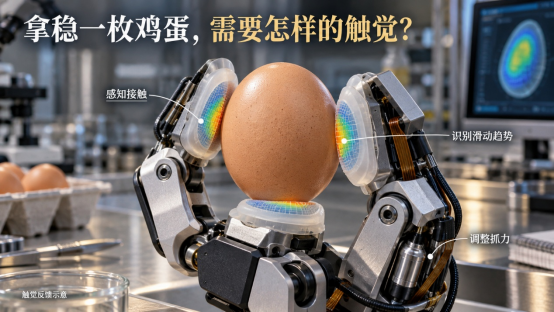
我们拿鸡蛋时,通常会根据手指的感觉调整力度。机械手也需要类似的反馈:夹得太松可能掉落,太紧又可能夹碎。有些机器人依靠摄像头、电机电流或关节力矩来估计接触情况;在指尖增加传感器,则可以更直接地测量局部接触。
图片由AI生成
传感器测到信息后,控制系统再调整动作。如果检测到物体有滑动趋势,可以在允许范围内改变夹持力度;如果受力过大,就需要减小力度或停止。随后继续测量、继续调整。能不能拿稳,既取决于传感器,也取决于机械手和控制方法。
2020年的一项研究,把压力、温度等多种感知信息用于机器人识别物体,展示了触觉信息的价值[1]。不过,不同设备配备的功能并不相同。某个机械手能测温,不代表所有装上电子皮肤的机器人都能分辨冷热。
二、电子皮肤怎样把触碰变成信号?
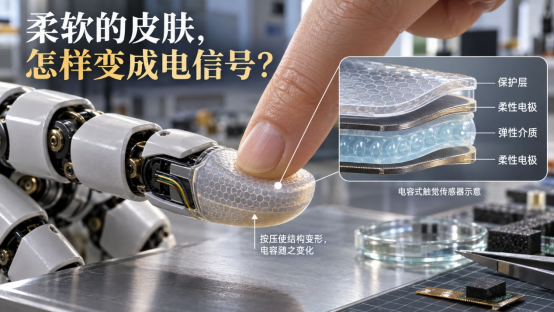
电子皮肤通常是一套柔软、可弯曲的传感系统,可以贴合机械手指或其他曲面。它的基本作用,是把接触引起的变化,转成计算机能够处理的信号。不同设计实现这一点的方法并不一样。
有的材料受到按压后,电阻会改变;有的结构被压缩后,内部间距变化,会使电容改变。还有的传感器用摄像头观察柔软表面怎样变形,再据此分析接触位置和受力。这些信号需要经过校准,才能与实际的压力、温度等对应起来。
以测压力为例,不能简单认为“信号越大,力就一定越大”。同样的力,作用在一点和一片区域上,传感器的反应可能不同;表面潮湿、受力方向变化,也可能影响结果。研究者需要知道设备在什么条件下测得准,哪些情况下容易出错。
图片由AI生成
2025年,一项研究用导电水凝胶制作柔软传感材料,通过测量不同位置之间的电信号变化,识别触碰、局部加热和损伤[2]。另一项研究借鉴神经传递信息的方式,让电子皮肤用类似神经脉冲的信号表示压力大小,并对过大刺激和损伤作出反应[3]。这里的“痛觉”是工程上的感知与保护机制,不能据此认定机器具有人的疼痛体验。
对机器人来说,重要的是把信号用到行动中。例如,某处接触异常时及时停机,或者发现传感材料损坏后提示维护。如果只是显示出一串漂亮的波形,却不能可靠地帮助控制动作,距离实际应用仍有差距。
三、从拿东西到使用假肢,触觉有什么用?
最直接的用途,是抓取和装配。面对容易滑落或破损的物品,单看外形往往不够。接触信息可以帮助机器人判断是否碰到目标,是否需要调整抓取方式,以及零件是否对准。2025年的一项软体抓手研究,就利用滑动反馈完成了抓取鸡蛋、杯子等演示[5]。
视觉与触觉还可以互相补充。摄像头先观察物体的位置和形状,触觉再提供接触后的信息;物体被手遮住时,触觉仍可能继续发挥作用。2024年的研究已经探索了结合视觉和多种触觉信息来完成家务任务[4]。不过,实验中做得到,还要看换了物体和环境后是否稳定。
图片由AI生成
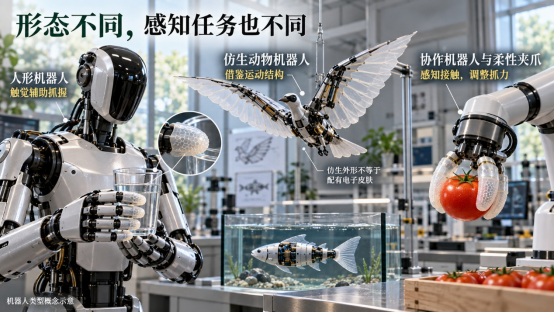
不同机器人,需要的功能也不同。人形机器人的指尖传感器主要用于精细抓取,躯干表面的传感器则可能用于检测碰撞;工业装配还要考虑精度、速度和长期重复使用。与人一起工作的机器人,即使能检测接触,也仍需限制速度和力量,不能把“有触觉”直接等同于“不会伤人”。
仿生机器人又是另一类探索。例如Festo的仿生项目会借鉴动物的运动方式、身体结构和轻量化设计[8]。但外形像动物,并不能说明它具备相应的触觉能力。看这类演示时,要区分模仿的是运动、结构,还是感知功能。
触觉技术也可以帮助使用假肢的人获得反馈。2024年的MiniTouch研究中,假手测到温度后,装置会加热或冷却残肢上的特定位置,让使用者产生仿佛来自缺失手部的温度感觉。在一名受试者的测试中,系统帮助其区分不同温度和材料[6]。这是有意义的进展,但效果能否适用于更多人,还需要进一步研究。
也有电子皮肤结合光学和电学感知,研究压力、温度及近红外信息,并用于水果硬度等识别演示[7]。这些能力依赖专门的传感部件和分析方法,不能理解成贴上一层材料,机器人就能知道物体的所有性质。
四、走出实验室,先要经得起反复使用
柔软材料能够贴合曲面,却也可能在反复弯折、拉伸后出现性能变化。汗液、灰尘、温度变化,都可能干扰测量。如果大面积铺设传感器,还要解决供电、布线、数据传输和损坏后维修的问题。
另一个难点,是分清外界接触与机器人自身动作造成的变化。手指弯曲时,表面的电子皮肤也会变形;如果把这种变化误判为抓到了物体,控制系统就可能作出错误反应。因此,传感器和控制程序需要一起测试,而不是只比较某个材料有多灵敏。
使用场景也会改变评价标准。家用机器人面对的物品和环境多变,工厂更看重长期重复工作的稳定性,假肢则还要考虑佩戴舒适,以及反馈是否容易理解。这些要求,很难靠一次抓取成功就全部证明。
电子皮肤给机器人增加了一种了解周围环境的方式。接下来真正值得期待的,是它能否与视觉和其他传感器配合,在不同条件下持续提供可靠信息,并让动作更安全、更准确。让机器人“有感觉”,最终还是要落实到每一次具体操作上。
作者:周法戎,中国科学院过程工程研究所,博士研究生
审核:刘颖 李培元 张超 杨柳
审核老师:刘伟,北京邮电大学自动化学院教授 人机交互与认知实验室主任