























翻倒就扑腾不起?人形机器人为啥怕摔跤?
我们时常在视频里看到人形机器人后空翻、跳街舞,动作丝滑又科技感十足。但偶尔也能刷到一些机器人摔倒就起不来的滑稽名场面。
“机器人能跑能跳,咋就站不起来呢?”这大概是许多人心中的大问号。其实,造成这种戏剧性一幕的因素,主要有三个:重心、步态模型、感知。
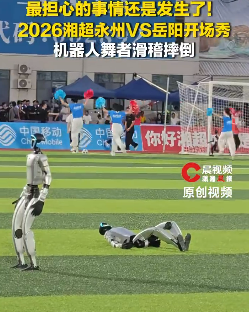
图片来源:潇湘晨报
01 重心:站得越高,摔得越狠
人形机器人摔倒后想自行站起来,要克服的第一个困难就是重心。
人类处于直立时,其重心大约在腹部的高度,支撑面则位于双脚所在的区域。要想“稳定”,重心的投影必须稳稳落在支撑面内。但是,人形机器人为了模仿人类的身形、容纳驱动系统和电池,大量重物被装在其躯干和头部,形成典型的“头重脚轻”结构。有研究指出,人形机器人本质上是“不稳定的”,因为对要支撑它这种“多边形”而言,其重心太高了。
正常行走时,人形机器人通过精密的算法实时调整关节角度,让重心投影始终落在不断变化的支撑面范围内。但在摔倒之后,人形机器人处于侧躺或仰卧的状态,原本高高在上的重心瞬间“坠落”,其投影点“逃离”了支撑面,人形机器人便会进入一个没有预设应对方案的陌生状态。
更要命的是,倒地的人形机器人对“支撑面”的概念比较模糊。它可能手肘着地、膝盖着地、背部着地……其接触点是杂乱无章的。在这种非标准姿态下,原有的平衡控制模型便失效了。因此,人形机器人必须重新判断:哪个接触点可以作为发力支点?重心需要朝哪个方向移动?但这些问题,在它原本的“行走程序”里,找不到答案。
图片来源:pexels
02 步态模型——固定剧本之外的“即兴表演”
这就引出了机器人摔倒后爬不起来的第二个因素,也是最硬核的技术难题:步态模型。
人形机器人的行走,本质上是在执行一个高度结构化的“剧本”,称为“步态规划”。工程师们将机器人的“行走”分解为一个个周期性的相位:单脚支撑、双脚支撑、摆腿、落地……每个阶段,机器人的关节角度、力矩、重心位置都有明确的数学描述。
这种步态规划通常基于简化模型,比如经典的三维线性倒立摆模型(3D-LIPM)。说白了,如果把机器人比作一个在无质量杆子上晃动的重心点,靠这个简化算式来规划重心轨迹。只要传感器反馈的数据与模型偏差不大,控制器就能实时修正,保持稳定。这如同一位舞蹈家跳舞时心里卡着节拍走位,只要音乐和地面不出岔子,动作自然行云流水。
可是,“摔倒”并不按这样的“剧本”来演。倒地后,姿势会千奇百怪,接触点数量、多变性远超过正常行走。机器人面对的,是一个多接触、非线性、高维度的优化问题。它要在极短时间内,从海量可能的动作序列中,找到一条能把自己“撑”起来的最优方案。这种非标准姿态下的运动规划,其计算复杂度远高于常规行走。
为了这个难题,学术界可谓绞尽脑汁。有研究者提出,基于约束增强的差分动态规划(CA-DDP)算法,让机器人从任意摔倒的姿态中自动规划恢复动作,在真实实验中取得了超过95%的恢复成功率。也有研究者往多阶段课程学习框架的方向探索,让机器人像学生一样,由易到难地学习如何站起来。更有人借鉴日本的“受身”柔道技巧,让机器人摔倒时主动做“缓冲动作”以减少损伤,再尝试起身。
这些研究也揭示了一个现实:现有的“站起”方法各有缺陷——要么计算时间过长(超过50秒),要么难以推广到真实的、全尺寸的人形机器人身上。可以说,从实验室到展会现场,机器人还有很长的时间才能“站起来”。
图片来源:pexels
03 感知——天旋地转的迷失
而即使算法足够强大,能在短时间内为机器人找到“站起来”的最优方案,可如果机器人的“感官”失灵,这件事也是困难重重。这便是第三个难题:环境感知失效。
正常行走时,机器人依赖多种传感器协同工作:惯性测量单元(IMU) 监测身体的倾角和角速度;关节编码器反馈每个关节的精确角度;足部力传感器判断脚底与地面的接触力;视觉和雷达则负责构建环境地图、识别障碍物。
但在机器人摔倒后,这些传感器的坐标系就乱套了——原本以脚底为基准构建的世界模型,其“视野”可能是歪的了,雷达扫到的是天花板,视觉算法却找不到可匹配的特征点。此时,机器人还知道自己在哪里吗?地面在哪里?哪个方向是“上”?
传感器数据的混乱,会直接导致状态估计的崩溃。控制算法无法确定机器人当前的准确姿态,自然也就无法计算“该动哪个关节、用多大力气”才能站起来。这就好比一个人被蒙住眼睛、转晕了方向,即便四肢有力,也难以找到平衡点站起来。
小结:从“会走”到“会站”
人形机器人的行走技术已经日趋成熟,但“摔倒后自主站起来”仍是衡量机器人运动智能水平的一道硬门槛。它考验的不仅是控制算法的稳健性,更是机器人在面对非结构化环境时的感知融合、实时决策和全身协调能力。
2026年世界机器人大会即将启幕,在那些行云流水的行走演示之外,不妨多留意一下:如果它们摔倒了,能自己站起来吗?毕竟,一个真正能走进人类生活的机器人,不能总等着人去扶。
文/小Q 中国科普作家协会会员,科普中国签约作者
审核专家:刘伟,北京邮电大学智能工程与自动化学院特聘研究员、博士研究生导师
参考文献:
[1] Kajita S, Kanehiro F, Kaneko K, et al. Biped walking pattern generation by using preview control of zero-moment point[C]//2003 IEEE International Conference on Robotics and Automation (ICRA). IEEE, 2003: 1620-1626.
[2] Yang Z, Zhang H, et al. Constraint augmented differential dynamic programming for humanoid robot automatic falling recovery[J]. Autonomous Robots, 2025, 49(2): 101-118. DOI: 10.1007/s10514-024-10274-z
[3] Chen P, Wang Y, Luo C, et al. HiFAR: Multi-Stage Curriculum Learning for High-Dynamics Humanoid Fall Recovery[C]//2025 IEEE International Conference on Robotics and Automation (ICRA). IEEE, 2025. DOI: 10.1109/ICRA62524.2025.0021037
[4] Xu Z, Li Y, Lin K Y, et al. Unified Humanoid Fall-Safety Policy from a Few Demonstrations[J/OL]. arXiv preprint, 2025. arXiv:2511.07407
[5] Poddar N, McCrory S, Penco L, et al. Embedding Classical Balance Control Principles in Reinforcement Learning for Humanoid Recovery[J/OL]. arXiv preprint, 2025. arXiv:2603.08619